Lecture 9 - Basis, Dimension, Fundamental Matrix Spaces
Change of Basis
- เหมือนเขียน Vector ให้อยู่ในอีกที่นึง (Different Coordinate System)
-
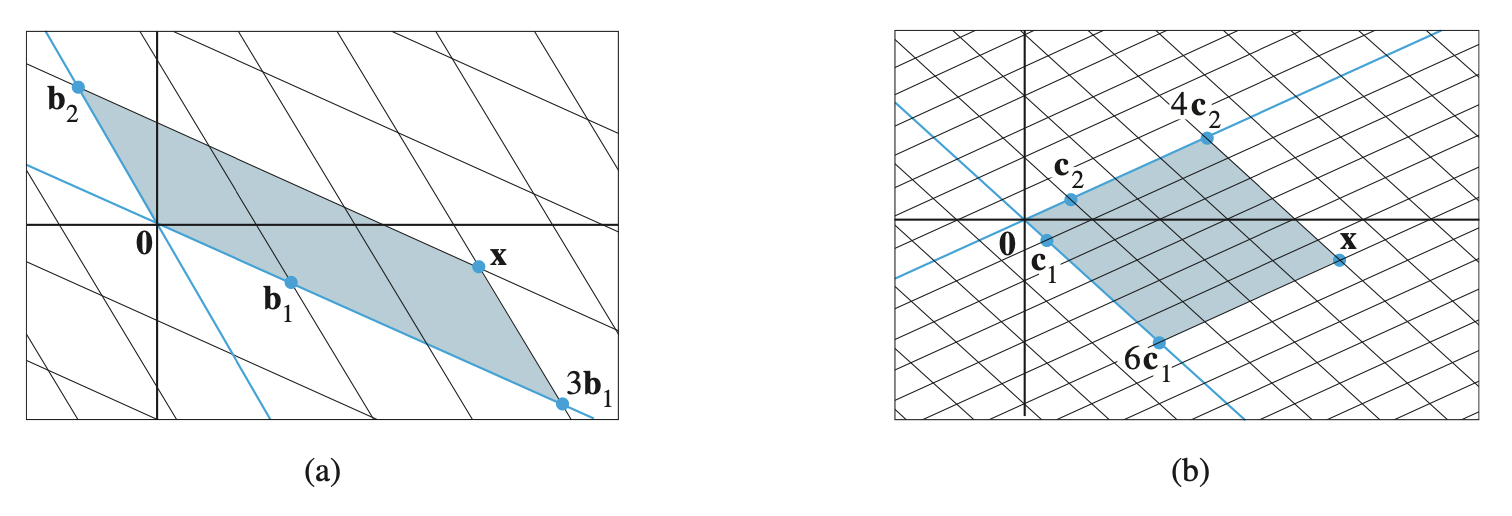
จากภาพ (a) ตำแหน่ง x สามารถเขียนได้ว่า [x]B=3b1+b2
-
จากภาพ (b) ตำแหน่ง x สามารถเขียนได้ว่า [x]C=6c1+4c2
-
แต่จริง ๆ แล้วมันก็คือตำแหน่งเดียวกันอะ แต่มันอยู่ในคนละ Coordinate System (คนละโลก)
-
ปกติในโลกเรา (S) เวลาจะบอกตำแหน่ง จริง ๆ แล้วก็สามารถเขียนในรูปของ Standard Basis ได้ เช่น
123=1i+2j+3k
x1x2x3=x1i+x2j+x3k
- i,j,k เราก็รู้เนอะ ว่ามันคืออะไรแต่ละอัน
-
แล้วถ้าใน Alpha Centauri (B) มี Basis เป็น
B={111,0−13,007}vB=1−20
- แล้วเราต้องหา vBS (vB ของเขาแล้ว Translate มาภาษาโลก)
vBS=(1)111−20−13+0007=13−5
- จริง ๆ แล้วถ้าสังเกตดี ๆ มองเป็น
vBS=(1)111−20−13+0007=1110−130071−20=AB,BS⋅vB
$v_{B_S}=A_{B,B_S}\cdot v_B$
- เรียก AB,BS ว่า Transformation Matrix ซึ่งจะพูดถึงต่อไป ถึงประโยชน์ของมันน5555
- Again, vBS=AB,BS⋅vB
- เรียก AB,BS ว่า Transformation Matrix— It transforms from an arbitrary basis B to the standard (this world) basis BS
- The inverse transformation is given by vB=AB,BS−1⋅vBS
- Transform from a standard basis (this world) to arbitrary basis
- AB,BS−1=ABS,B (เขียนข้างล่างสลับกัน)
- การหา Inverse ก็จะใช้ [\ceA∣\ceI]∼[\ceI∣\ceA−1] หาเอาเลย
- หรือถ้าจะไม่หา Inverse ก็เอาเข้าสมการธรรมดา แล้ว Augmented Matrix หา α1,α2,α3 แค่นั้น
Theorem 1 The columns of ABS,B are composed of vectors BS represented in terms of B
- Each column of ABS,B corresponds to one basis vector in BS, represented as a linear combination of the basis vectors in B.
- ฝั่งขวามือคือ Inverse มาเรียบร้อยแล้ว
- 3 Vectors ใน B คือเป็น Basis แหละ แต่อาจจะยังไม่ใช่ Standard Basis ของอีกโลก
7177−4=1111+10−13−74007=100=e1
710−73=0111−10−13+73007=010=e2
71001=0111+00−13+71007=001=e3
- อันนี้คือแปลงกลับมาเป็นโลกเรา พิสูจน์จริง ๆ ว่าแต่ละอันเนี่ยมันเป็น Basis จริง ๆ นะ
7177−40−73001=11−740−1730071(e1)B(e2)B(e3)B
- อันนี้แหละจะเป็น Standard Basis ของอีกโลก ตามลำดับ
Example
Non-standard Bases
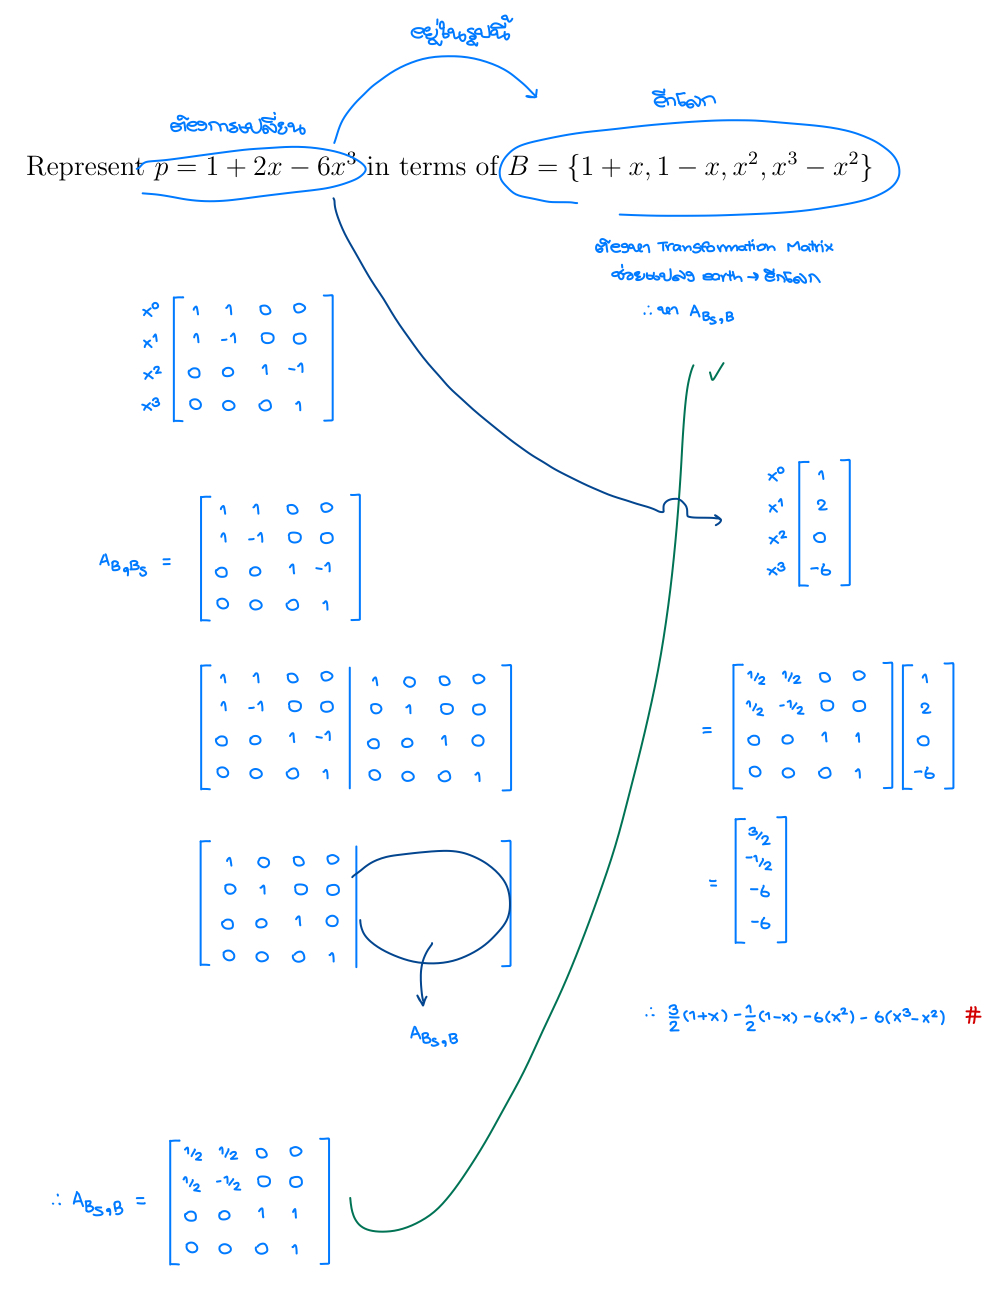
- ครั้งนี้เราจะ Deal กับ Non-standard Basis ทั้งคู่เลย ไม่มีอันไหนที่เป็นโลกเราแล้ว B1,B2
- ต้องแปลงกลับไปกลับมาได้นะ!
AB1,BS⋅vB1=AB2,BS⋅vB2
- สมมติว่าจะแปลงจาก vB1 เป็น vB2 ถ้าขั้นตอนง่าย ๆ ก็คือแปลงกลับเป็น vBS ก่อน แล้วค่อย Apply Inverse Matrix แปลงเป็น vB2 อีกที
vB1S=AB1,BS⋅vB1⋅ABS,B2=AB1,BS⋅vB1⋅AB2,BS−1
v_{B_{2?_S}}=A_{B_1,B_S}\cdot v_{B_1}\cdot A_{B_S,B_2}=A_{B_1,B_S}\cdot v_{B_1}\cdot A_{B_2,B_S}^{-1}
$$
- ดังนั้นแปลว่า เราก็รู้แล้วใช่มั้ยว่า Transformation Matrix ที่ทำให้เป็นจาก $B_1$ ไป $B_2$ ได้เนี่ยคืออะไร
- มันก็คือ: $A_{B_1,B_2}=A_{B_2,B_S}^{-1}A_{B_1,B_S}$
- ดังนั้น $A_{B_2,B_1}=(A_{B_2,B_S}^{-1}A_{B_1,B_S})^{-1}=A_{B_2,B_S}A_{B_1,B_S}^{-1}$