Review: Lecture 4, Lecture 5
Projections in 2D & 3D
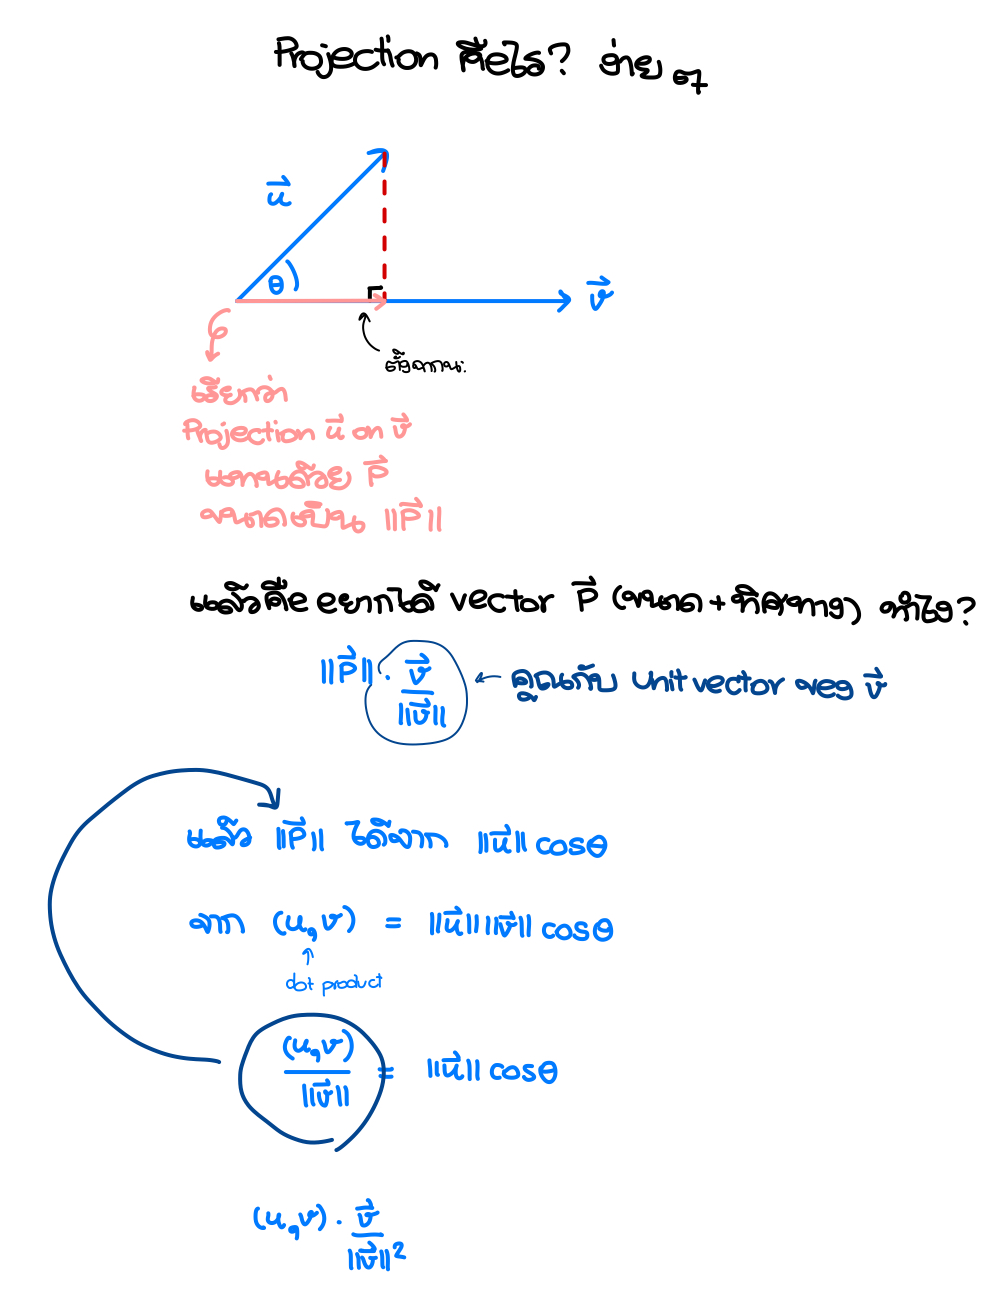
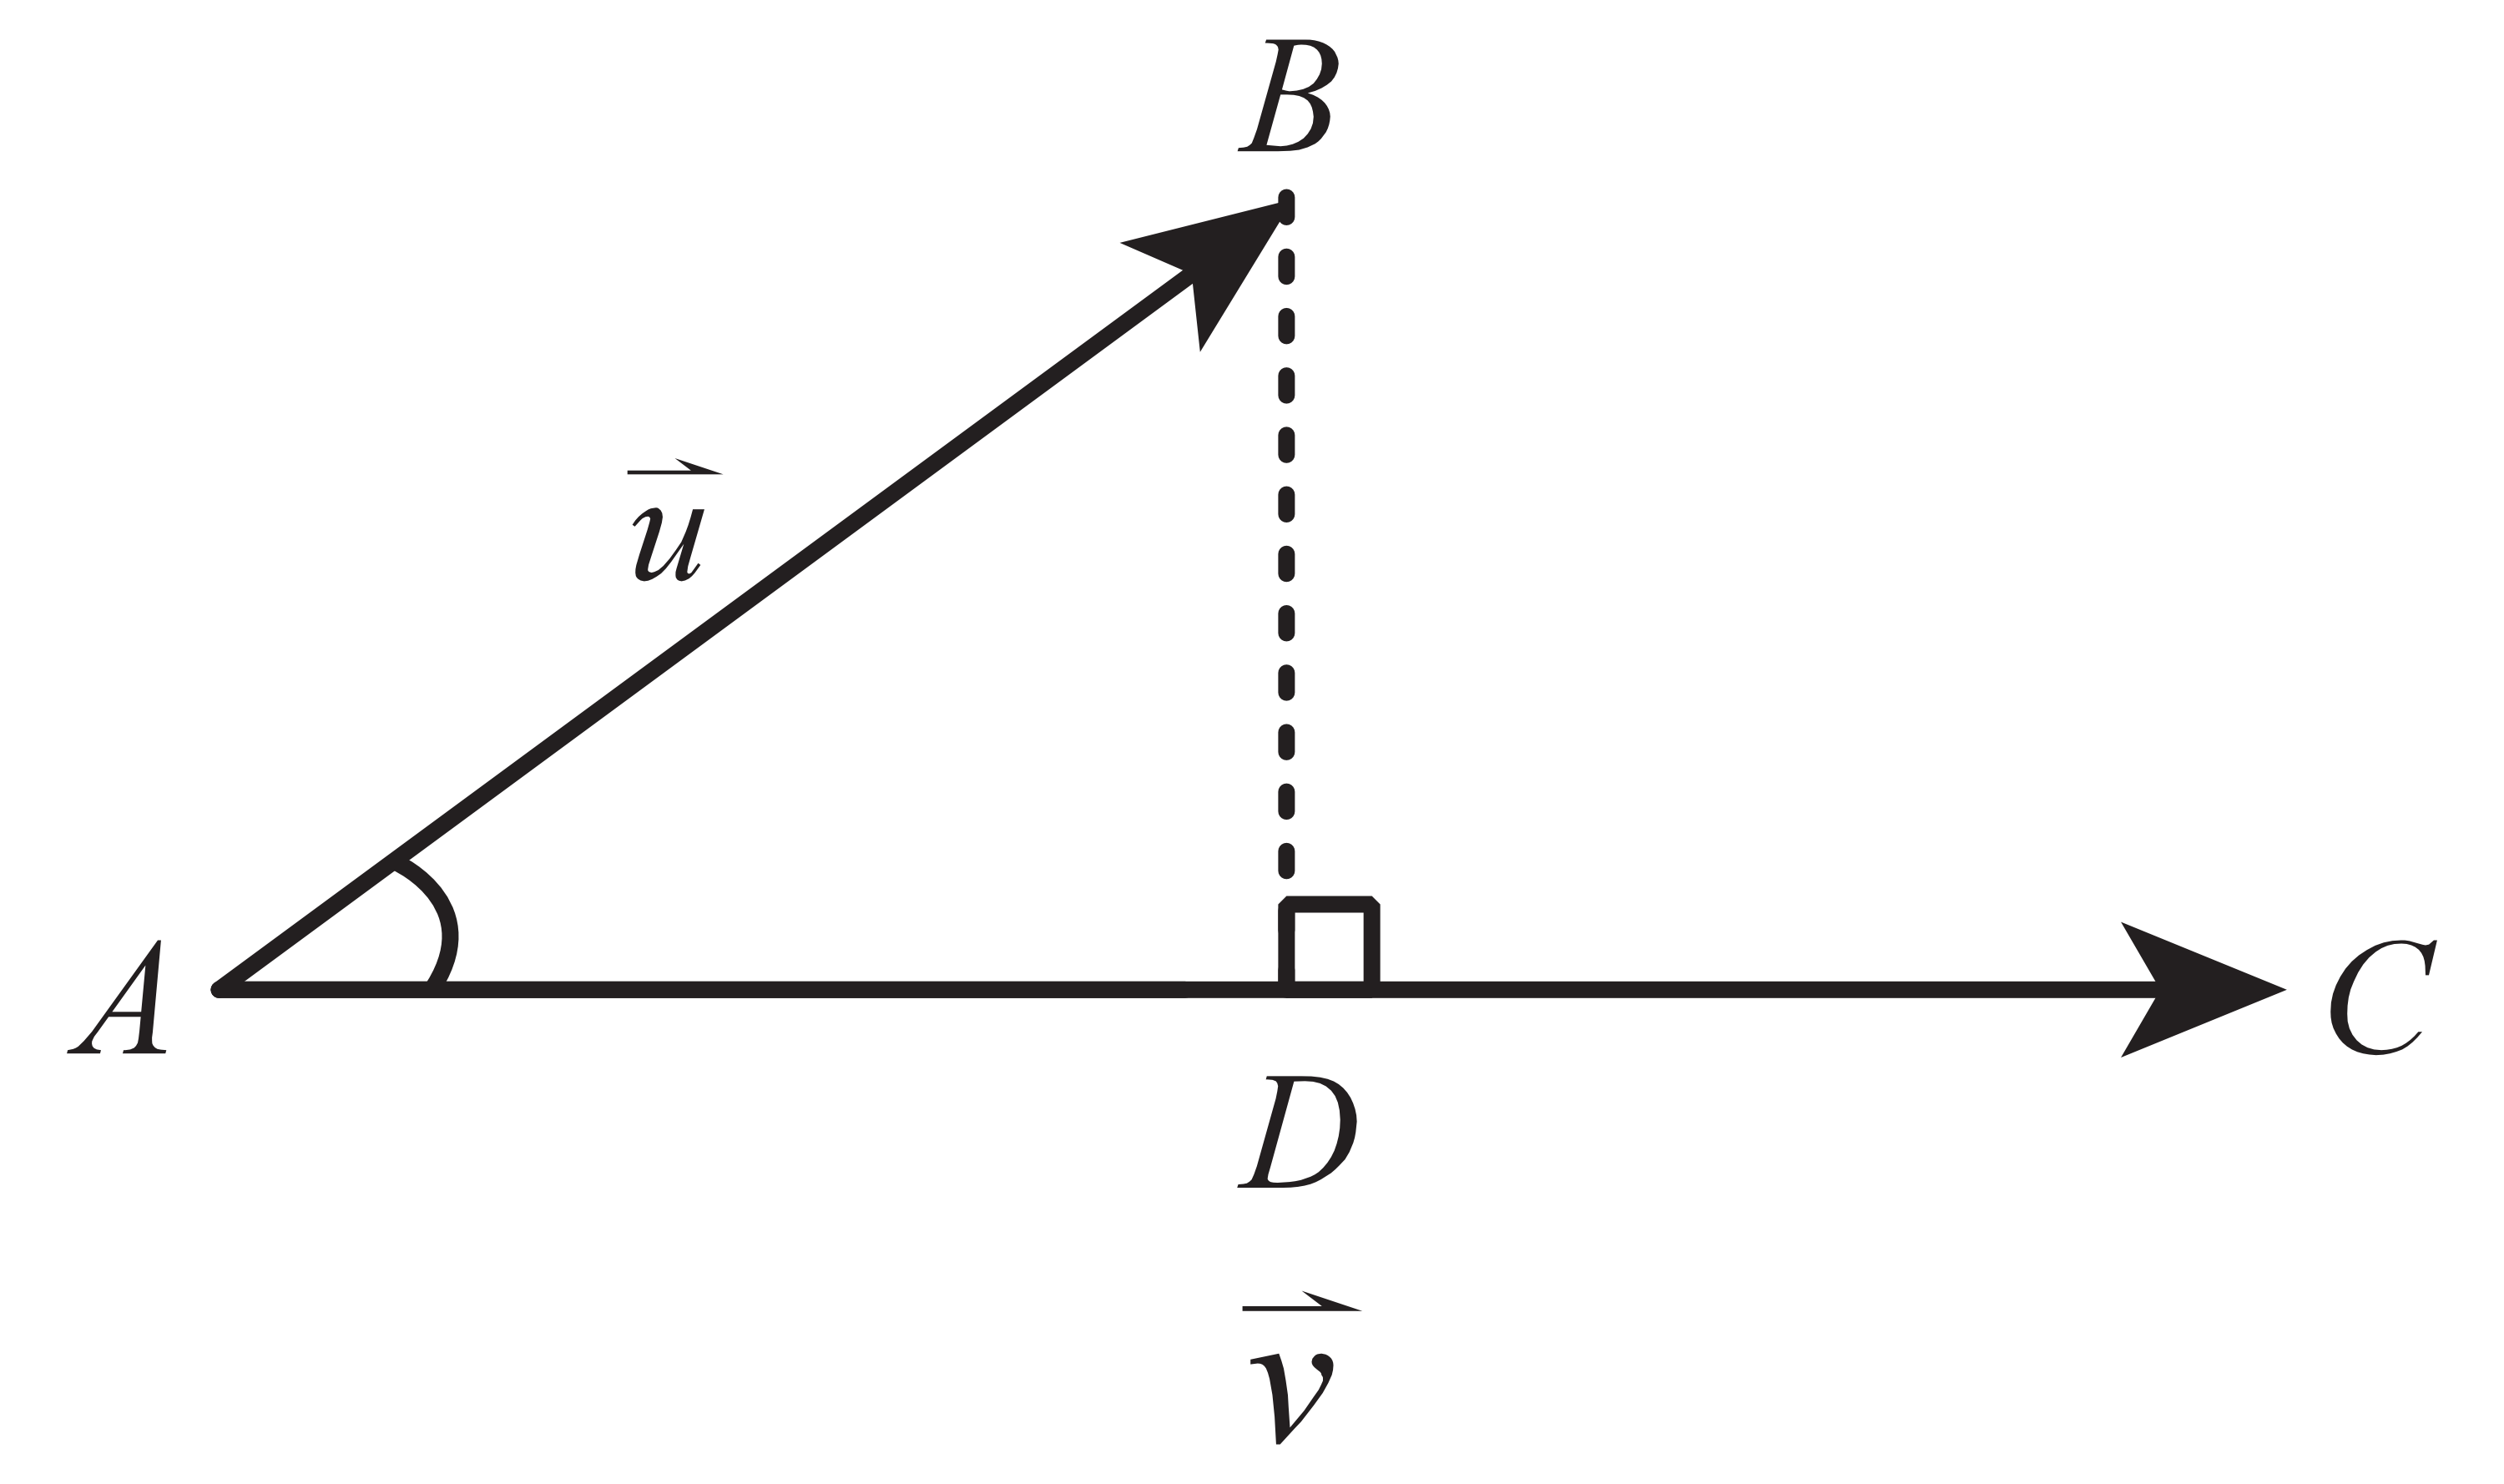
จากรูป AB=u และ AC=v
AD=(u⋅v)∣v∣2v=Projvu
เรียก AD ว่า Projection Vector ของ u บน v
Distance Between A Point and A Line
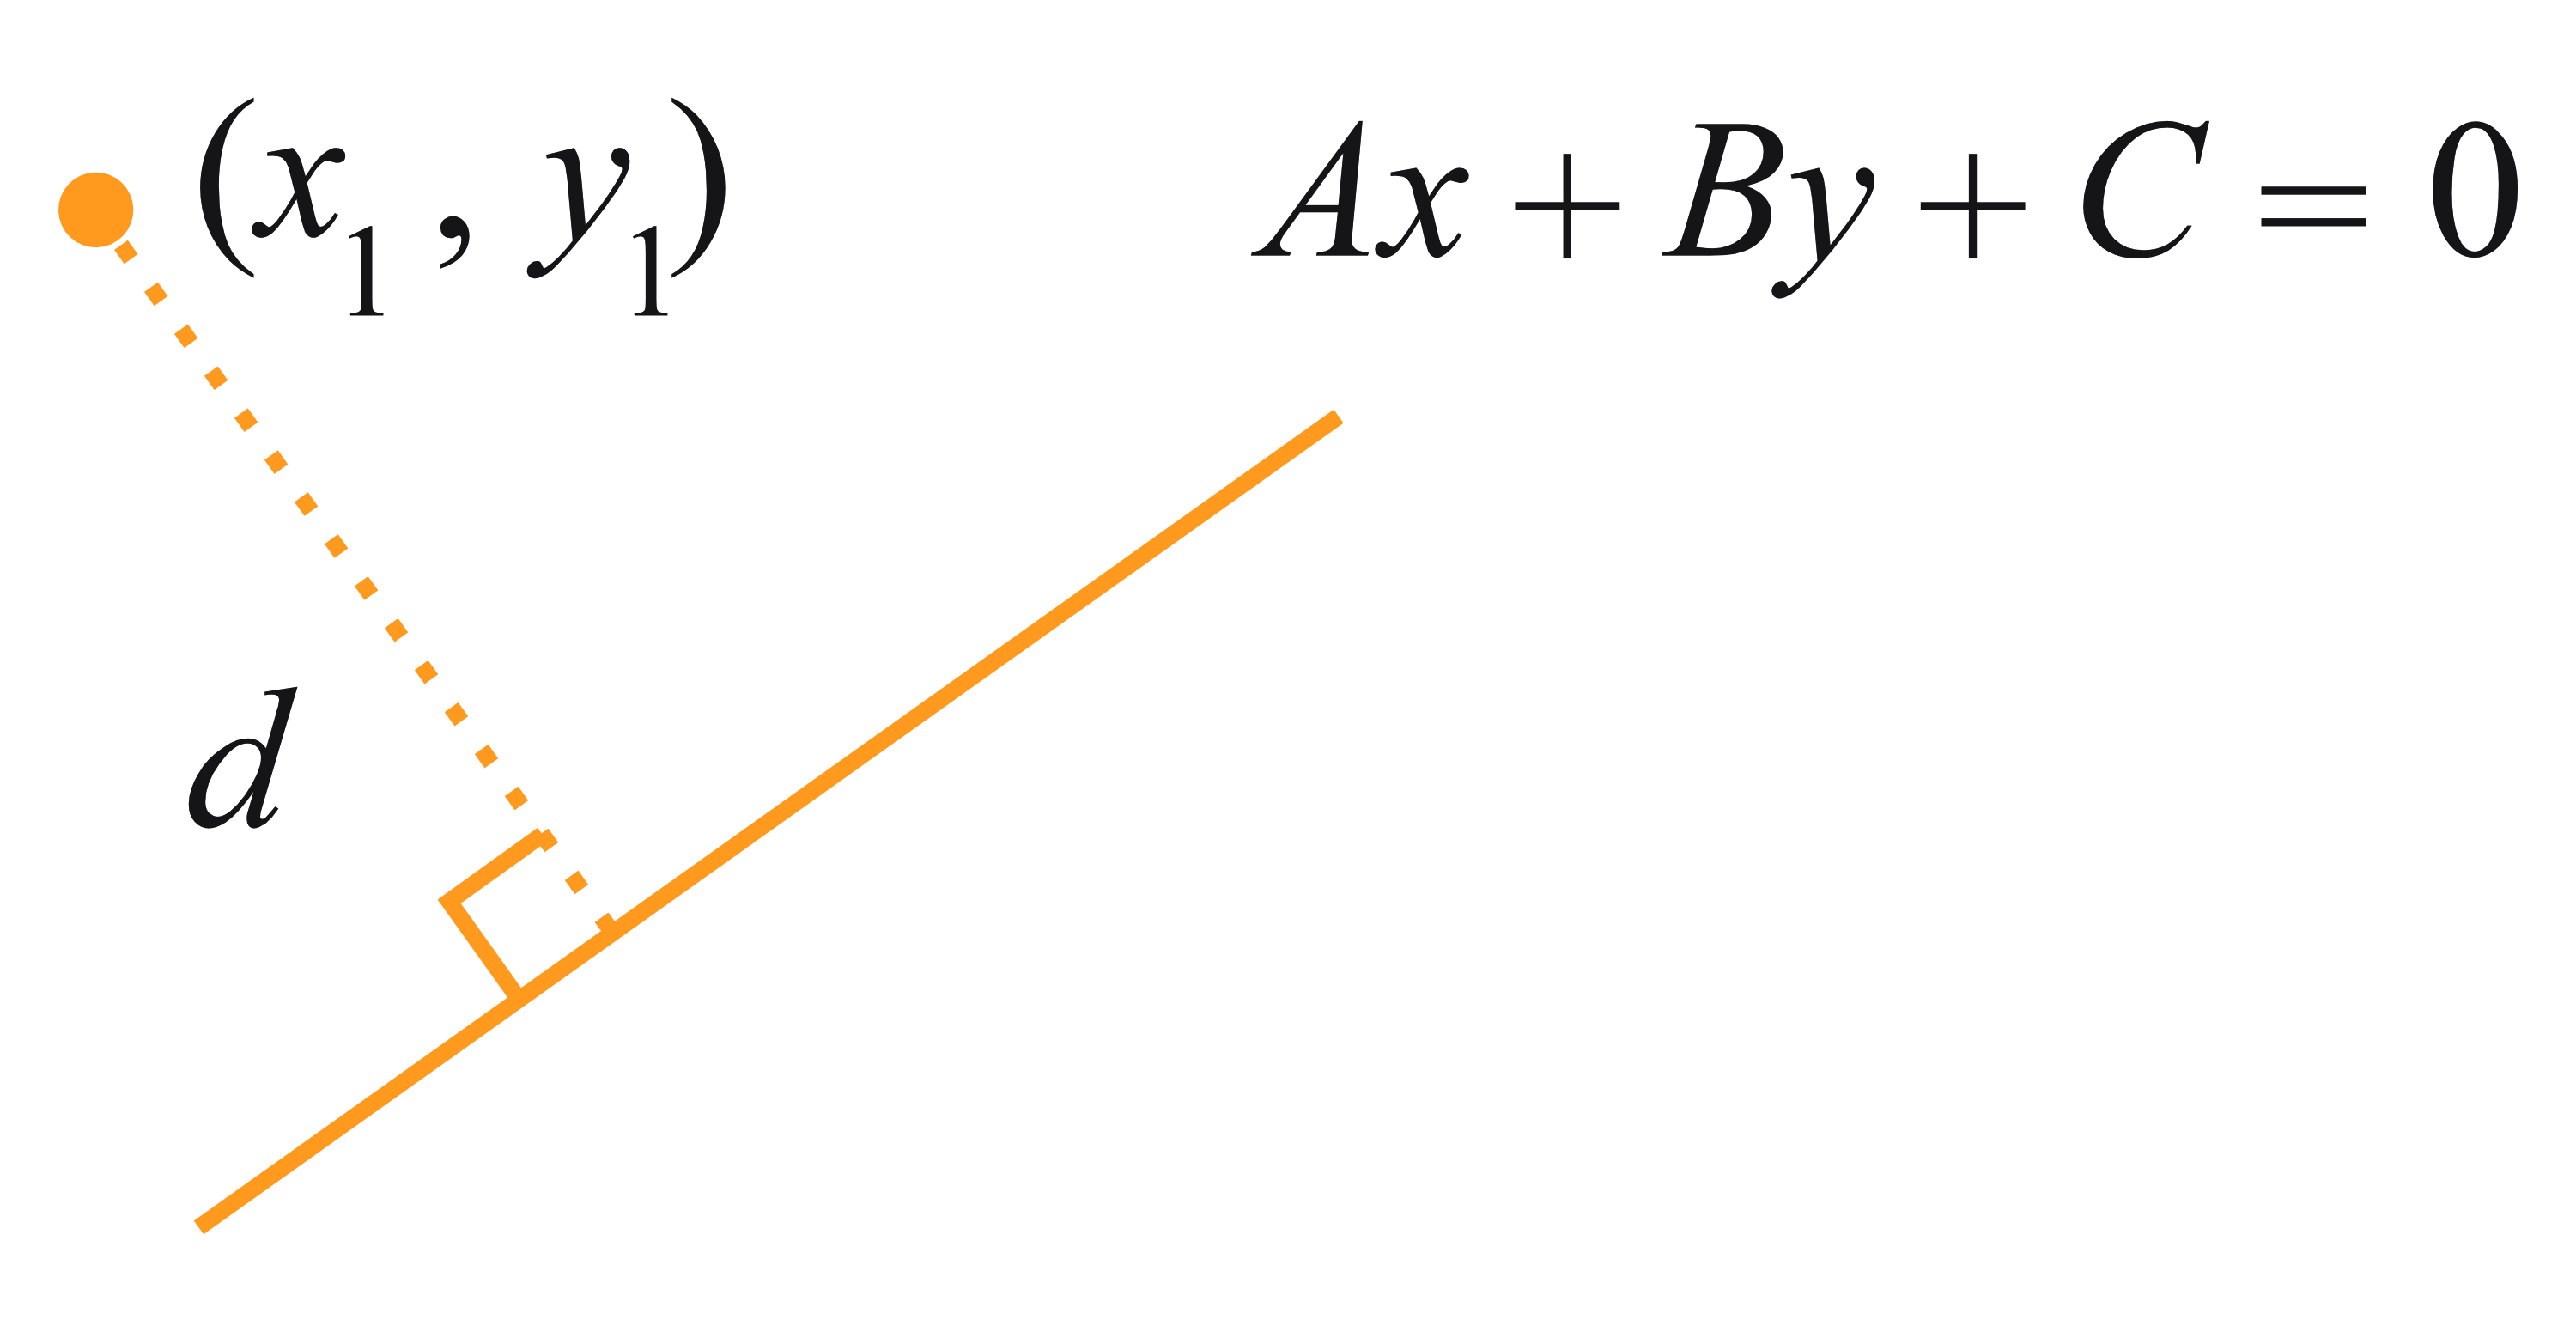
d=\ceA2+\ceB2∣\ceAx1+\ceBy1+\ceC∣
Basic
2D
- ถ้าให้สมการเส้นตรงมาเป็น Parametric Equation ก็ต้องแปลงกลับให้เป็น General Form (2D) ก่อนนะ
- โดยการ Yield t — จัดเป็น 2 สมการแล้วตัด t ออกไปให้เหลือ x,y แค่นั้น!
- อาจจะมีให้หา Intersection Point จาก Line ที่ Perpendicular กับเส้นนั้น (แล้วผ่านจุด P) ด้วย
- จะหาง่าย ๆ แบบสร้างสมการที่ 2 ขึ้นมา แล้วหา m ที่คูณกันแล้ว = -1 ก็ได้ หรือ
- แบบ Makhanov ที่หา Normal Vector จาก Vector ของเส้นตรงที่ 1 (Dot กันได้ 0) — ดังนั้นตอนนี้เราจะได้ Vector 2 ตัวที่ตั้งฉากกัน → ได้ Parametric Equation ของเส้น 2 (เพราะเรารู้จุดผ่านของ l2 ด้วยไง)
- พอมี 2 Lines ที่เป็น Parametric Equations แล้วใช้ Gauss Elimination โดยการย้ายตัวแปรให้อยู่ด้วยกัน ตัวเลขย้ายไปอีกข้างอยู่ด้วยกัน
📄 GTS210 - Lecture 7.pdf
3D
- แต่ถ้าเป็น 3D, Parametric Equation มันเปลี่ยนเป็น Normal Form ไม่ได้ใช่มั้ย ทำตามนี้
- สามารถใช้ได้ทั้งวิธีปกติ กับมองให้เป็น Projection ก็ได้!
📄 GTS210 - Lecture 8.pdf
Distance Between A Point and A Plane
The distance d between a point P0(x0,y0,z0) and the plane
d=\ceA2+\ceB2+\ceC2∣\ceAx0+\ceBy0+\ceCz0+\ceD∣
- ไม่ต้องนั่งเขียนพิสูจน์ยาว ๆ แค่ใช้สูตรเลย!!!
- แต่ถ้าเค้าให้หา Intersection Point ก็ทำตามนี้
📄 GTS210 - Lecture 9.pdf
Cross Product
- Exists in R3 only!
- Produce a vector
u=a1a2a3,v=b1b2b3
u×v=ia1b1ja2b2ka3b3=+M11−M12+M13=+(a2b3−b2a3)−(a1b3−b1a3)+(a1b2−b1a2)
Theorem
- w=V1×V2 is orthogonal to both V1 and V2.
- V1×V2=0 if and only if V1∥V2
- อย่าไปสับสนกับ Dot Product ที่ u⊥v แล้ว Dot กันได้ 0
- ∣u×v∣=∣u∣⋅∣v∣sinθ
- Also เป็นพื้นที่รูปสี่เหลี่ยมด้านขนาน
พื้นที่ △=21พื้นที่ □ ด้านขนาน=21∣u∣⋅∣v∣sinθ=21∣u×v∣
Skew Lines Distance
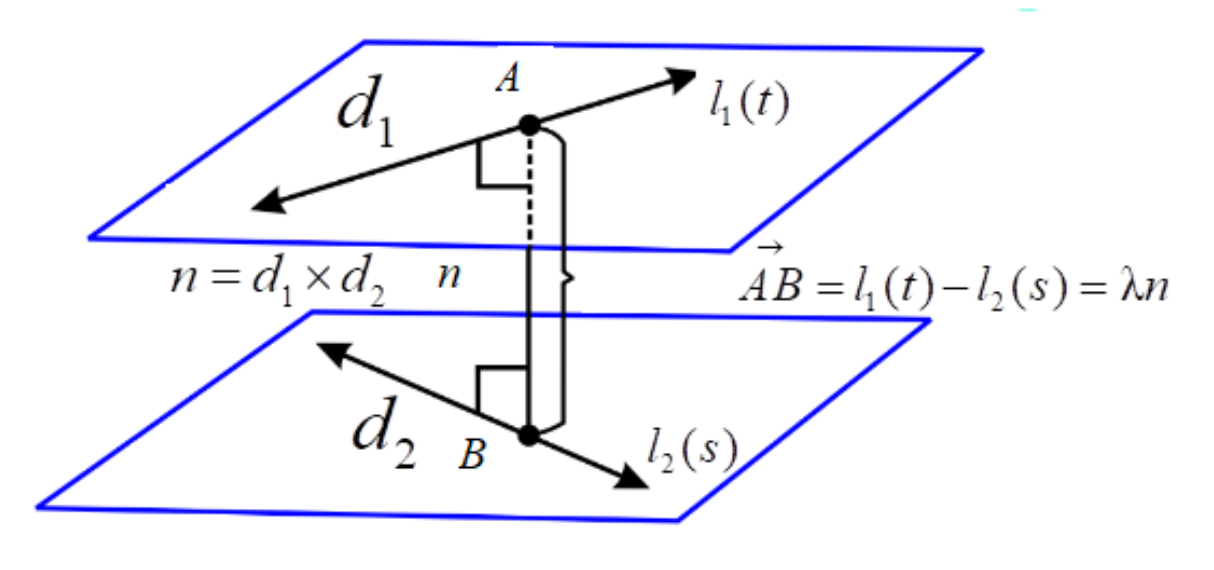
A → B สามารถเขียนเป็น AB ได้นะ
- ก่อนอื่นก็ต้องพิสูจน์ก่อนกว่า l1 กับ l2 เป็น Skew Lines จริง ๆ
- โดยการหาจุดตัดระหว่างทั้ง l1 และ l2 (จับสองสมการเท่ากัน หรือ l1−l2=0) เมื่อไม่มีคำตอบ (No Solution — ทำจาก GJE) แล้วก็ถือว่าเป็น Skew Lines
- แต่ต้องระวังว่ามันไม่ Parallel นะ เพราะมันก็จะไม่มีคำตอบเหมือนกัน ก็ดูจาก Direction Vector ว่าเป็น Scalar คูณรึเปล่า
- แล้วก็หา AB โดยการเอา Direction Vector ของ l1×l2 ก็จะได้ผลลัพธ์เป็น Vector ที่ตั้งฉากกับทั้งคู่
- จะหา Distance ให้ตั้งสูตร l1−l2=λn โดย Distance จะคือพจน์ ∣∣λn∣∣
- พอได้ค่า t และค่า s มาแล้ว ก็ Substitute เข้า l1 และ l2 ตามลำดับ จะได้ออกมาเป็นจุด A และ B
- พอได้ A และ B มาแล้ว ก็หา Distance Between Points อีกก็ได้ ว่ามันถูกต้องตามความยาว Skew Line รึเปล่า!
- จริง ๆ แล้วก็มีสูตรเลย แต่สูตรนั้นไม่ได้ให้ Coordinate ของ A และ B
d(l1,l2)=∣∣d1×d2∣∣∣(a2−a1),d1×d2∣