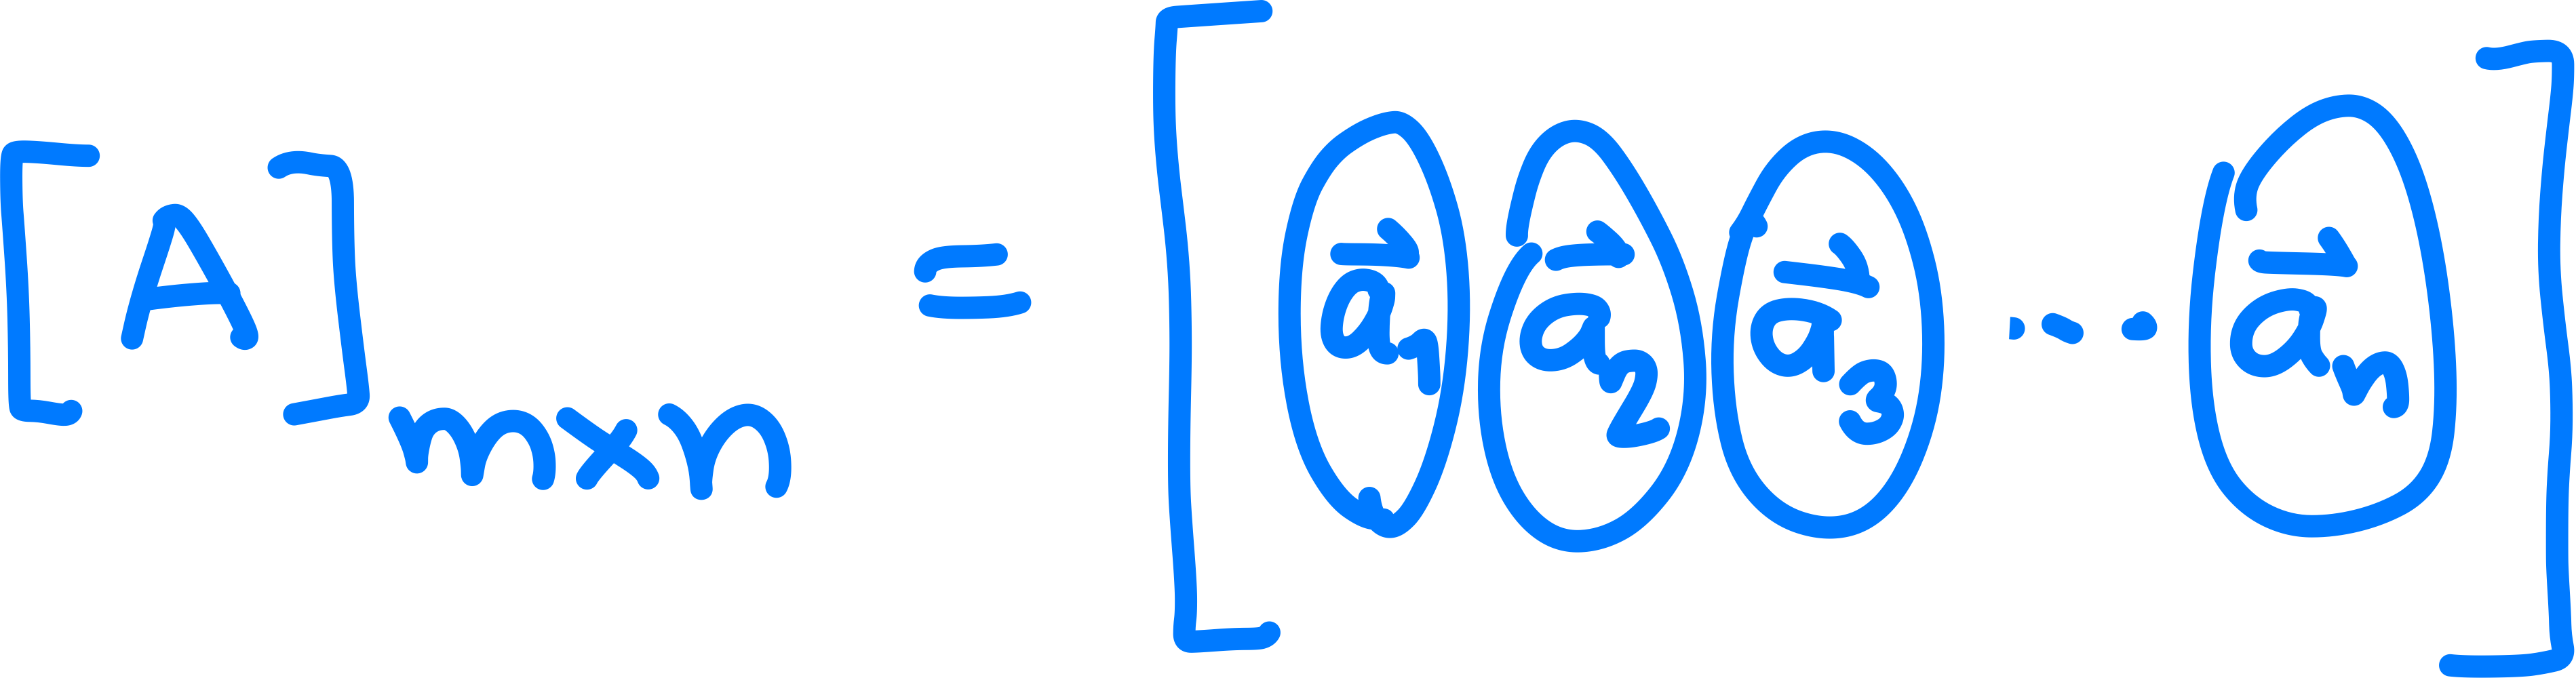Basis and Dimension
ให้ v 1 ⃗ , v 2 ⃗ , … , v p ⃗ ∈ V \vec{v_1},\vec{v_2},\dotso,\vec{v_p}\in V v 1 , v 2 , … , v p ∈ V v 1 ⃗ , v 2 ⃗ , … , v p ⃗ \vec{v_1},\vec{v_2},\dotso,\vec{v_p} v 1 , v 2 , … , v p Linearly Independent ต่อกัน จะสามารถเรียก v 1 ⃗ , v 2 ⃗ , … , v p ⃗ \vec{v_1},\vec{v_2},\dotso,\vec{v_p} v 1 , v 2 , … , v p หรือมองว่า==ต้องเช็ค ==
v 1 ⃗ , v 2 ⃗ , … , v p ⃗ \vec{v_1},\vec{v_2},\dotso,\vec{v_p} v 1 , v 2 , … , v p v 1 ⃗ , v 2 ⃗ , … , v p ⃗ \vec{v_1},\vec{v_2},\dotso,\vec{v_p} v 1 , v 2 , … , v p V V V
ต้องเขียนในรูป Linear Combination ได้ + หาค่าคงที่ c 1 , c 2 , … c_1,c_2,\dotso c 1 , c 2 , …
Dimension
Dimension ของ Subspace, Vector Space → จำนวน Basis ที่ก่อให้เกิด Subspace นั้น ๆ
Ex. H = span { a 1 ⃗ , a 2 ⃗ } H = \text{span}\{\vec{a_1},\vec{a_2}\} H = span { a 1 , a 2 }
a 1 ⃗ , a 2 ⃗ \vec{a_1},\vec{a_2} a 1 , a 2 ดังนั้น dim H = 2 \dim H = 2 dim H = 2
Standard Basis
R 2 , the standard basis are [ 1 0 ] , [ 0 1 ] \mathbb{R}^2, \text{ the standard basis are } \begin{bmatrix} 1 \\ 0 \end{bmatrix},\begin{bmatrix} 0 \\ 1 \end{bmatrix} R 2 , the standard basis are [ 1 0 ] , [ 0 1 ] R 3 , the standard basis are [ 1 0 0 ] , [ 0 1 0 ] , [ 0 0 1 ] \mathbb{R}^3, \text{ the standard basis are } \begin{bmatrix} 1 \\ 0 \\ 0 \end{bmatrix},\begin{bmatrix} 0 \\ 1 \\ 0 \end{bmatrix}, \begin{bmatrix} 0 \\ 0 \\ 1 \end{bmatrix} R 3 , the standard basis are 1 0 0 , 0 1 0 , 0 0 1 R n , the standard basis are [ 1 0 0 ⋮ ] , [ 0 1 0 ⋮ ] , … , [ 0 0 ⋮ 1 ] n × 1 \mathbb{R}^n, \text{ the standard basis are } \begin{bmatrix} 1 \\ 0 \\ 0 \\ \vdots \end{bmatrix},\begin{bmatrix} 0 \\ 1 \\ 0 \\ \vdots \end{bmatrix}, \dotso,\begin{bmatrix} 0 \\ 0 \\ \vdots \\ 1 \end{bmatrix}_{n\times 1} R n , the standard basis are 1 0 0 ⋮ , 0 1 0 ⋮ , … , 0 0 ⋮ 1 n × 1 Kernel (Null Space), Row Space, Column Space (Range) of a Matrix
Null Space
ย้อนกลับไปเรื่อง Homogenous System
A x ⃗ = 0 ⃗ A\vec{x}=\vec{0} A x = 0
Trivial Solution
Non-Trivial Solution (ที่เกิดตอนที่สมการมี Free Variable เนี่ยนะ){ ★ } \{★\} { ★ }
Null Space ของ A A A A x ⃗ = 0 ⃗ A\vec{x}=\vec{0} A x = 0 nul ( A ) \text{nul}(A) nul ( A ) ker ( A ) \ker(A) ker ( A )
ker ( A ) = { x ⃗ ∈ R n ; A x ⃗ = 0 ⃗ } \ker(A)=\{\vec{x}\in\mathbb{R}^n;A\vec{x}=\vec{0}\} ker ( A ) = { x ∈ R n ; A x = 0 } Nullity
Nullity = Dimension (จำนวน Vector) ของ ker ( A ) \ker(A) ker ( A )
หรือจะมองว่าเป็นจำนวน Free Variable ของ ker ( A ) \ker(A) ker ( A ) จำนวน Free Variable
Example:
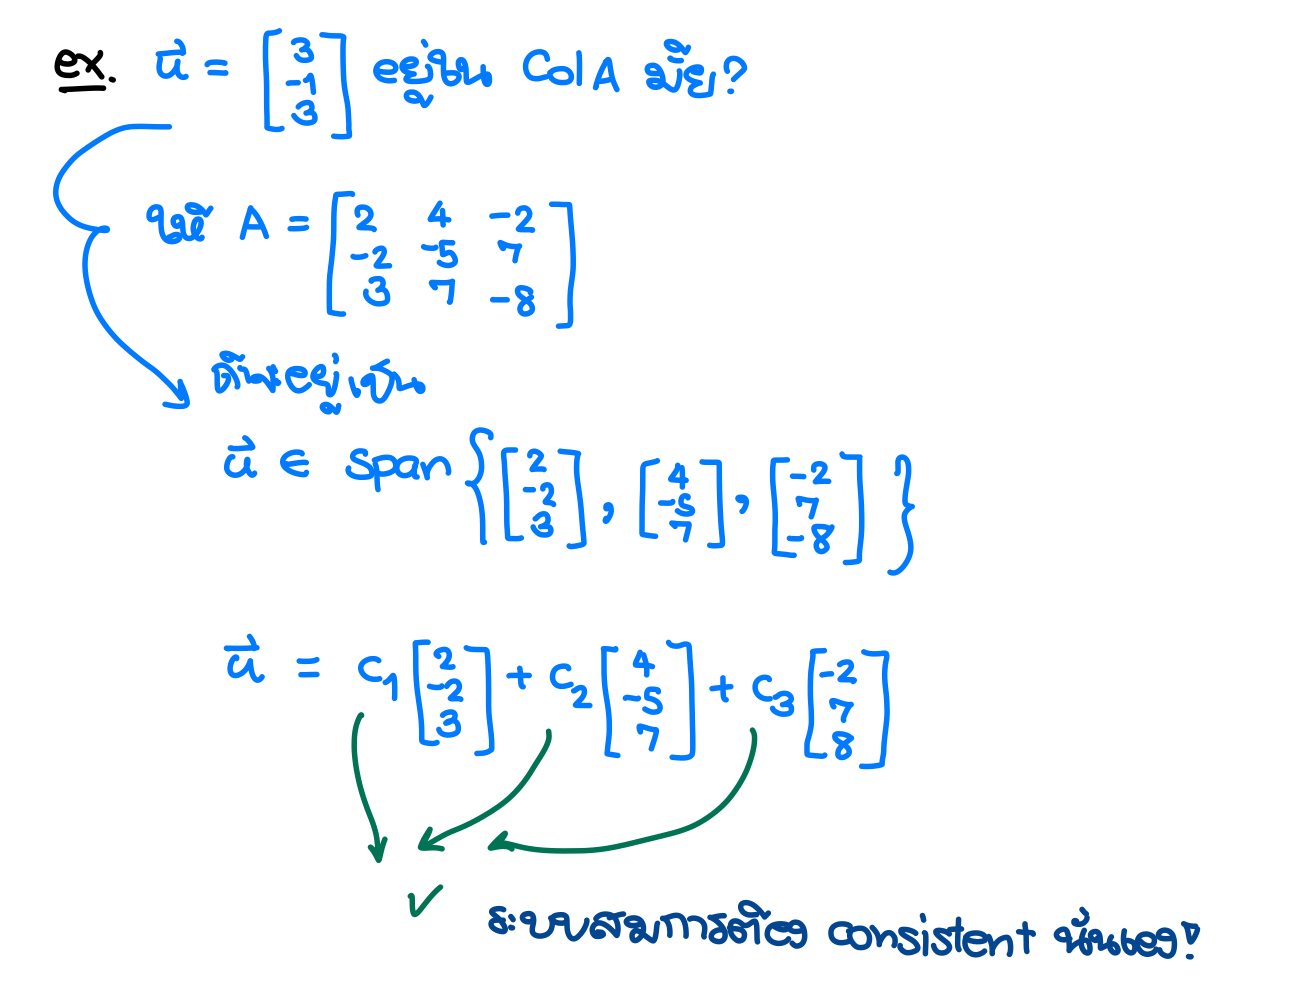
ถามว่า u ⃗ \vec{u} u A A A
Given:u ⃗ = [ 5 3 − 2 ] , A = [ 1 − 3 − 2 − 5 9 1 ] \vec{u}=\begin{bmatrix} 5 \\ 3 \\ -2 \end{bmatrix}, \quad A = \begin{bmatrix} 1 & -3 & -2 \\ -5 & 9 & 1\end{bmatrix} u = 5 3 − 2 , A = [ 1 − 5 − 3 9 − 2 1 ]
จัดการโดยการเอามาคูณกัน Definition มันคือ Set ที่รวบรวมทุกคำตอบของระบบ Homogenous แล้วคำตอบของ Homogenous เป็น 0 ⃗ \vec{0} 0 A u ⃗ = [ 1 − 3 − 2 − 5 9 1 ] [ 5 3 − 2 ] = [ 0 0 ] A\vec{u} = \begin{bmatrix} 1 & -3 & -2 \\ -5 & 9 & 1 \end{bmatrix} \begin{bmatrix} 5 \\ 3 \\ -2 \end{bmatrix} = \begin{bmatrix} 0 \\ 0 \end{bmatrix} A u = [ 1 − 5 − 3 9 − 2 1 ] 5 3 − 2 = [ 0 0 ]
ดังนั้น ถูกต้องงงงง! อยู่ใน Null Space A A A
หา Null Space ของ Matrix A A A
Given: A = [ 1 − 3 − 2 − 5 9 1 ] A = \begin{bmatrix} 1 & -3 & -2 \\ -5 & 9 & 1 \end{bmatrix} A = [ 1 − 5 − 3 9 − 2 1 ] ker ( A ) \ker(A) ker ( A )
ย้อนกลับไป Definition มันคือ Set ที่รวบรวมทุกคำตอบของระบบ Homogenous
[ 1 − 3 − 2 ∣ 0 − 5 9 1 ∣ 0 ] → GJE [ 1 0 5 / 2 ∣ 0 0 1 3 / 2 ∣ 0 ] \begin{bmatrix}
1 & -3 & -2 & | & 0 \\
-5 & 9 & 1 & | & 0
\end{bmatrix} \xrightarrow{\text{GJE}}
\begin{bmatrix}1 & 0 & 5/2 & | & 0 \\
0 & 1 & 3/2 & | & 0
\end{bmatrix} [ 1 − 5 − 3 9 − 2 1 ∣ ∣ 0 0 ] GJE [ 1 0 0 1 5/2 3/2 ∣ ∣ 0 0 ]
We get the system of equations (สังเกตว่าไม่มี pivot column สุดท้าย แปลว่ามี Free Variable แน่ ๆ)
แปลว่า ระบบ Homogenous มีคำตอบ Non-trivial แน่นอน!
x 1 + 5 2 x 3 = 0 → x 1 = − 5 2 x 3 x 2 + 3 2 x 3 = 0 → x 2 = − 3 2 x 3 \begin{align*}
x_1 + \frac{5}{2}x_3 &= 0 \quad \rightarrow \quad x_1 = -\frac{5}{2}x_3 \\
x_2 + \frac{3}{2}x_3 &= 0 \quad \rightarrow \quad x_2 = -\frac{3}{2}x_3
\end{align*} x 1 + 2 5 x 3 x 2 + 2 3 x 3 = 0 → x 1 = − 2 5 x 3 = 0 → x 2 = − 2 3 x 3
ดังนั้นเขียนตอบได้ว่า ker ( A ) = { x ⃗ = c [ − 5 2 − 3 2 1 ] : c ∈ R } \ker(A) = \left\{\vec{x} = c\begin{bmatrix} -\frac{5}{2} \\ -\frac{3}{2} \\ 1 \end{bmatrix} : c \in\mathbb{R}\right\} ker ( A ) = ⎩ ⎨ ⎧ x = c − 2 5 − 2 3 1 : c ∈ R ⎭ ⎬ ⎫
Basis ของ ker ( A ) \ker(A) ker ( A ) ker ( A ) = span { [ − 5 2 − 3 2 1 ] } \ker(A) = \text{span}\left\{\begin{bmatrix} -\frac{5}{2} \\ -\frac{3}{2} \\ 1 \end{bmatrix}\right\} ker ( A ) = span ⎩ ⎨ ⎧ − 2 5 − 2 3 1 ⎭ ⎬ ⎫
Column Space
ลองเช็คว่าการหา Column Space ต้องแปลง Column ให้เป็น Row ก่อนเท่านั้นรึเปล่า!
สมมติว่ามี Matrix A A A a ⃗ \vec{a} a
แปลว่า a ⃗ i ∈ R m \vec{a}_i \in \mathbb{R}^m a i ∈ R m R m \mathbb{R}^m R m m m m
Column Space ของ A A A Col ( A ) \text{Col}(A) Col ( A )
Col ( A ) = span { a 1 ⃗ , a 2 ⃗ , … , a n ⃗ } \text{Col}(A) = \text{span}\{\vec{a_1},\vec{a_2},\dotso,\vec{a_n}\} Col ( A ) = span { a 1 , a 2 , … , a n } Col ( A ) = { x ⃗ ∣ x ⃗ = c 1 a 1 ⃗ + c 2 a 2 ⃗ + … + c n a n ⃗ } \text{Col}(A) = \{\vec{x}|\vec{x}=c_1\vec{a_1}+c_2\vec{a_2}+\dotso+c_n\vec{a_n}\} Col ( A ) = { x ∣ x = c 1 a 1 + c 2 a 2 + … + c n a n }
Row Space
คล้าย ๆ กับ Column Space เลย แต่ครั้งนี้จะมองเป็น Row แทน
แต่ละ Row ของ Matrix A A A r ⃗ \vec{r} r
Row Space ของ A A A Row ( A ) \text{Row}(A) Row ( A )
Row ( A ) = span { r 1 ⃗ , r 2 ⃗ , … , r n ⃗ } \text{Row}(A) = \text{span}\{\vec{r_1},\vec{r_2},\dotso,\vec{r_n}\} Row ( A ) = span { r 1 , r 2 , … , r n } Row ( A ) = { x ⃗ ∣ x ⃗ = c 1 r 1 ⃗ + c 2 r 2 ⃗ + … + c n r n ⃗ } \text{Row}(A) = \{\vec{x}|\vec{x}=c_1\vec{r_1}+c_2\vec{r_2}+\dotso+c_n\vec{r_n}\} Row ( A ) = { x ∣ x = c 1 r 1 + c 2 r 2 + … + c n r n }
Basis สำหรับ Null Space
อนาคตก็จะมีถามว่า Basis ของ Null ( A ) \text{Null}(A) Null ( A ) ker ( A ) \ker(A) ker ( A ) Col ( A ) \text{Col}(A) Col ( A ) Row ( A ) \text{Row}(A) Row ( A )
[ 1 2 3 4 ∣ 0 − 2 1 0 2 ∣ 0 ] → GJE [ 1 0 3 / 5 0 ∣ 0 0 1 6 / 5 2 ∣ 0 ] \begin{bmatrix}
1 & 2 & 3 & 4 & | & 0 \\
-2 & 1 & 0 & 2 & | & 0
\end{bmatrix} \xrightarrow{\text{GJE}}
\begin{bmatrix}
1 & 0 & 3/5 & 0 & | & 0 \\
0 & 1 & 6/5 & 2 & | & 0
\end{bmatrix} [ 1 − 2 2 1 3 0 4 2 ∣ ∣ 0 0 ] GJE [ 1 0 0 1 3/5 6/5 0 2 ∣ ∣ 0 0 ]
เห็นชัด ๆ ว่า x 1 , x 2 x_1,x_2 x 1 , x 2 x 3 , x 4 x_3,x_4 x 3 , x 4
x_1 + \frac{3}{5}x_3 &= 0 \quad \rightarrow \quad x_1 = -\frac{3}{5}x_3 \\
x_2 + \frac{6}{5}x_3+2x_4 &= 0 \quad \rightarrow \quad x_2 = -\frac{6}{5}x_3-2x_4
\end{align*}$$
- ถ้าหา $\ker(A)$ เฉย ๆ จะได้ว่า
$$ \ker(A) = \left\{\vec{x} = c_1\begin{bmatrix} -\frac{3}{5} \\ -\frac{6}{5} \\ 1 \\0 \end{bmatrix} +c_2\begin{bmatrix} 0 \\ -2 \\ 0 \\ 1 \end{bmatrix} : c_1,c_2 \in\mathbb{R}\right\}$$
- แต่พอครั้งนี้หา Basis ของ $\ker(A)$ คืออออ
$$\ker(A) = \text{span}\left\{\begin{bmatrix} -\frac{3}{5} \\ -\frac{6}{5} \\ 1 \\0 \end{bmatrix},\begin{bmatrix} 0 \\ -2 \\ 0 \\ 1 \end{bmatrix}\right\}$$
- **==จะสัมพันธ์กับจำนวน Free Variable==** ดูที่ Free Variable นะะะะ!!!!!!
- If $\ker(A)\ne\{0\}$, the the number of vectors in the spanning set for $\ker(A)$ equals the number of free variables in $A\vec{x} = \vec{0}$.
# Basis สำหรับ Row Space, Column Space
\begin{bmatrix}
- ย้ำว่าทำถึงแค่ Echelon Form เฉย ๆ ก็พอ (จริง ๆ ทำสุดก็ได้นะ แต่ทุกอย่างก็กลายเป้น Standard Basic หมดสิ)
- Basis ของ $\text{Col}(A)$ **— Pivot Column ใน Echelon Form นั่นเอง**
$$\text{Col}(A) = \text{span}\left\{\begin{bmatrix} 1 \\ 0 \end{bmatrix},\begin{bmatrix} 2 \\ 1 \end{bmatrix}\right\}$$
- Basis ของ $\text{Row}(A)$ **— Non-zero Row ใน Echelon Form**
$$\text{Row}(A) = \text{span}\left\{\begin{bmatrix} 1 \\ 2 \\3\\4 \end{bmatrix},\begin{bmatrix} 0 \\ 1\\\frac{6}{5}\\2 \end{bmatrix}\right\}$$
- คิดว่าของ Makhanov เวลาถามถึง Row Space, Column Space, Null Space (Fundamental Spaces) ก็หมายถึงอันนี้เลยนะ หาแบบนี้ไปเลย แต่อาจจะไม่ต้องตอบให้อยู่ในรูปของ span
- บางครั้งถ้ามันไม่มี Null Space ก็ไม่ต้องหานะ ก็หาแค่ Row/Column Space ก็พอ
___
# Rank
- ส่วน Rank ให้มองเป็น==จำนวน Leading Variables นะ==
![[JPEG image-4581-8676-97-0.jpeg]]
___
# Basis on Lines and Planes
- Line กับ Plane ต้องผ่าน Origin $(0,0)$ นะ เพราะตามหลักของ Vector Space ต้องมี 0 ด้วย
## Lines ($\mathbb{R}^2$)
- ถ้ามีสมการเส้นตรง Parametric เป็น
\begin{aligned}
- จะได้ Basis เป็น $\begin{bmatrix} \alpha \\ \beta \end{bmatrix}$ หรือจะเป็น multiple of $\begin{bmatrix} \alpha \\ \beta \end{bmatrix}$ ก็ได้นะ
## Lines ($\mathbb{R}^3$)
- Lines through origin $\mathbb{R}^3$ are represented by **intersection of two planes** given by
$$
\begin{aligned}A_1x+B_1y+C_1z=0 \\
A_2x+B_2y+C_2z=0
\end{aligned}
$$
In this case a basis on the line is a basis of the corresponding H-system.
- ถ้าสุดท้ายมี Free Variable นั่นก็ด้วย ที่เป็น Basis
- ทำ GJE ให้สุด
- Lines given in a **parametric form**
$$
\begin{aligned}
x=\alpha t \\
y=\beta t \\
z=\gamma t
\end{aligned}
$$
In this case the basis = $\{\begin{bmatrix} \alpha \\ \beta \\ \gamma \end{bmatrix}\}$
## Planes ($\mathbb{R}^3$)
- Planes through the origin in $\mathbb{R}^3$ are given by $Ax+By+Cz=0$
- In this case a basis on the plane is a basis of the corresponding H-system.
z+6y = 0
z=-6y
\begin{bmatrix}
\begin{bmatrix}
Basis คือ $\{\begin{bmatrix} 0 \\ 1 \\ -6 \end{bmatrix}, \begin{bmatrix} 1 \\ 0 \\ 0 \end{bmatrix}\}$ (แล้วจะไป Normalize Vector ต่อเลยก็ได้นะ)